로봇의 승부는 걷기가 아니라 1만 대를 놓는 일이다
휴머노이드 로봇의 영상은 이미 충분히 놀랍다. 하지만 산업의 질문은 다르다. 공장에 1만 대를 넣었을 때 몇 시간마다 멈추는가, 누가 고치는가, 안전사고는 얼마나 줄어드는가, 유지비를 빼고도 인간보다 싼가. Physical AI의 병목은 지능 자체보다 배치 가능성에 있다.
20초 핵심
AI가 화면 밖으로 나오면 문제의 성격이 완전히 바뀐다
생성형 AI는 틀린 답을 내놓아도 사람이 다시 물어보거나 고치면 된다.
Physical AI는 그렇지 않다.
자동차가 잘못 판단하면 충돌할 수 있다.
로봇팔이 위치를 잘못 잡으면 사람을 다치게 할 수 있다.
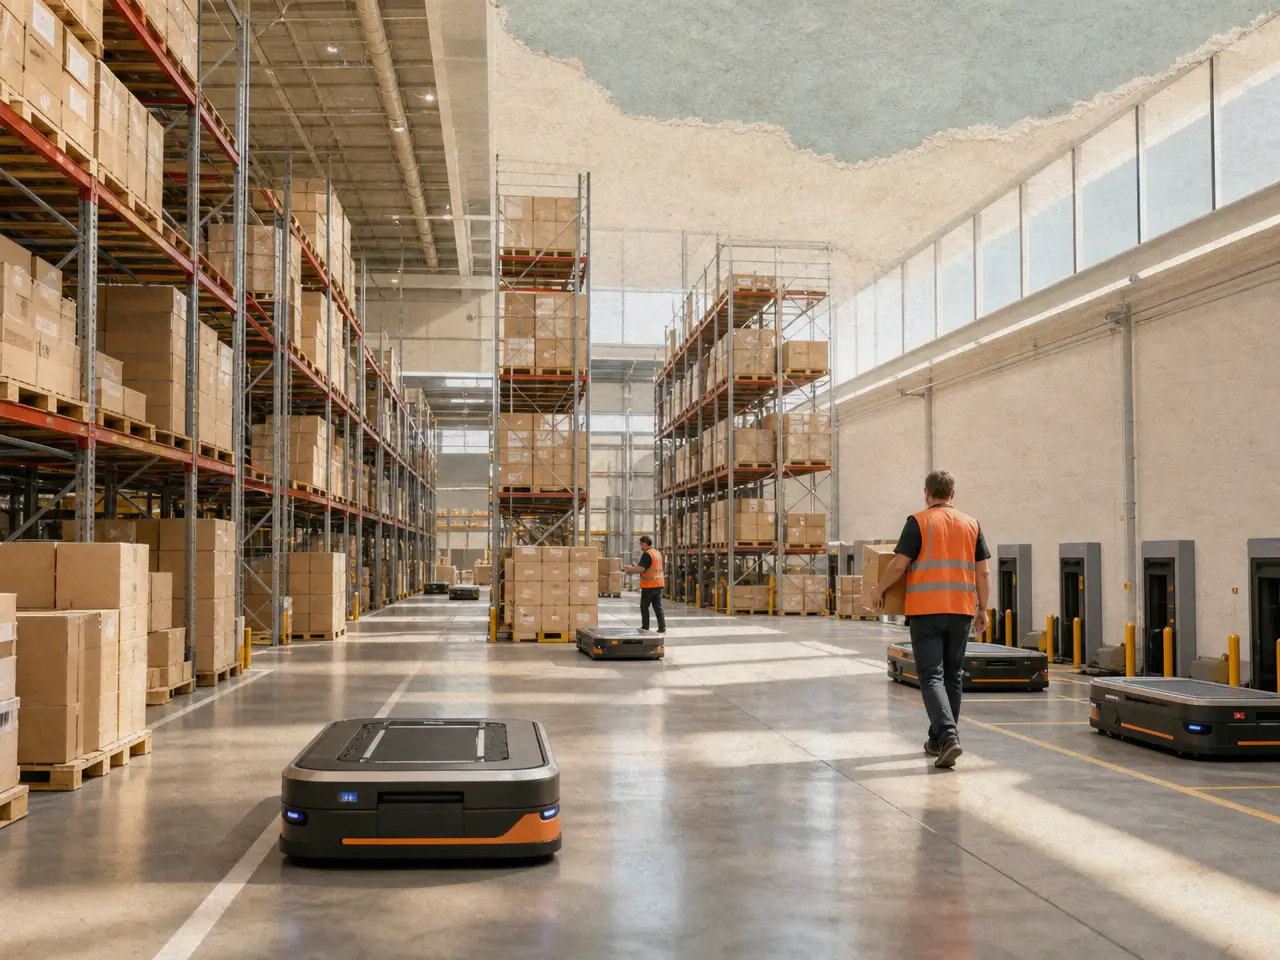
물류로봇이 멈추면 창고 흐름이 막힌다.
산업장비가 오작동하면 생산라인 전체가 멈출 수 있다.
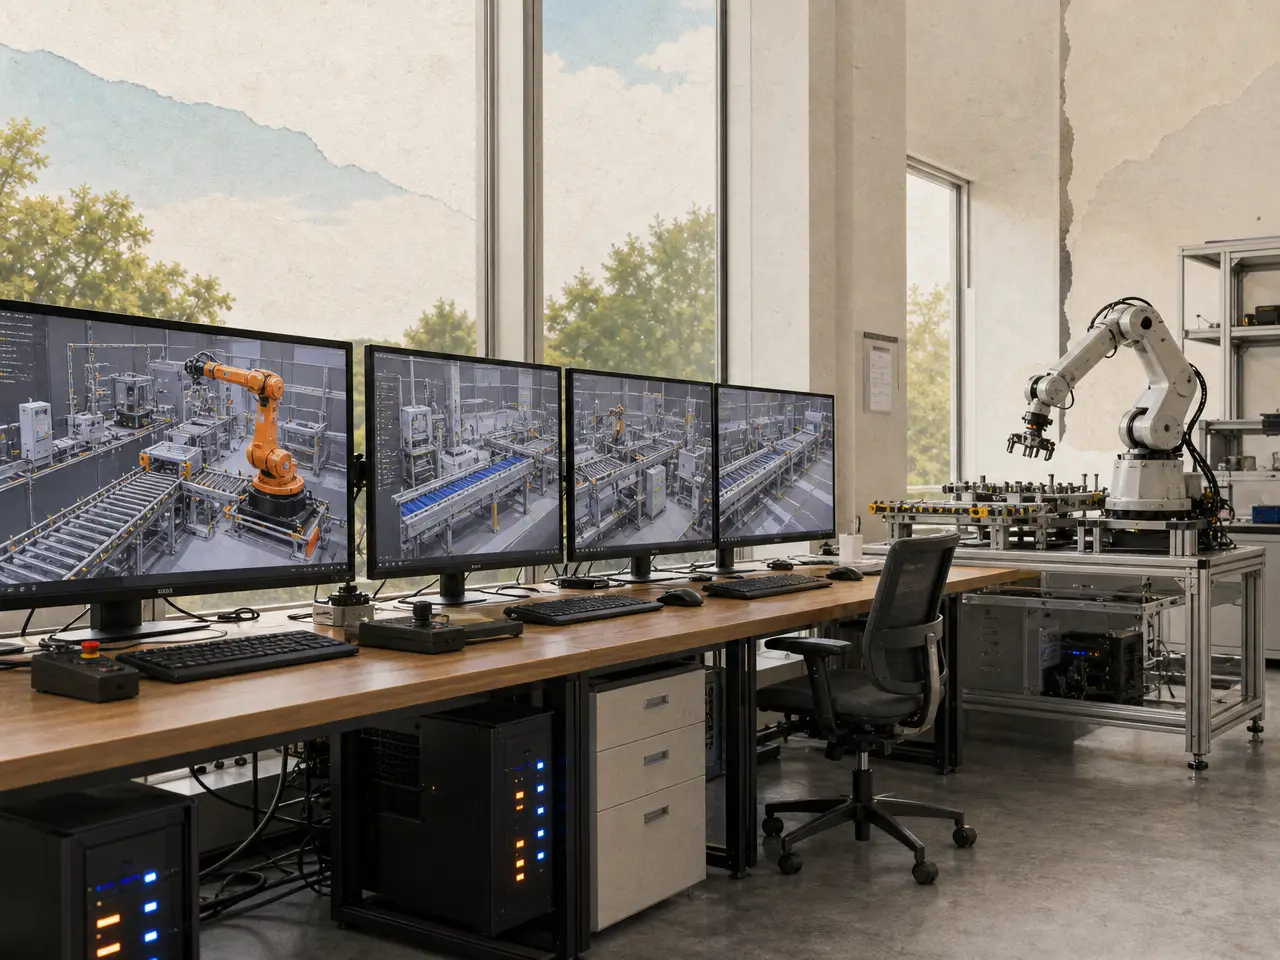
그래서 Physical AI는 단순히 ‘LLM을 로봇에 넣는 것’이 아니다.
현실 세계에는 마찰이 있다.
센서 오차가 있다.
빛이 바뀐다.
바닥이 젖는다.
사람이 갑자기 나타난다.
부품이 닳는다.
배터리가 떨어진다.
네트워크가 끊긴다.
이 모든 변수를 견디면서 반복적으로 정확하게 행동해야 한다.
디지털 AI에서 가장 큰 문제 중 하나가 정확도라면, Physical AI에서는 정확도에 더해 신뢰성, 안전성, 유지보수성, 복구 가능성까지 모두 제품의 일부가 된다.
Physical AI는 휴머노이드보다 훨씬 넓다
Physical AI라는 말을 들으면 많은 사람이 휴머노이드를 떠올린다.
하지만 범위는 훨씬 넓다.
자율주행차.
공장 로봇.
창고 AMR.
드론.
농기계.
건설장비.
의료로봇.
보안 카메라.
스마트팩토리.
이 시스템들은 모두 센서로 물리 세계를 인식하고, AI로 판단하고, 실제 행동으로 결과를 만든다.
NVIDIA도 Physical AI를 ‘현실 세계를 인식하고 reasoning하고 행동하는 시스템’으로 정의하며, 개발도구를 시뮬레이션·합성데이터·모델학습·엣지배포까지 하나의 워크플로로 묶고 있다.
중요한 것은 이 범위가 넓어질수록 Physical AI의 상업화 순서도 달라진다는 점이다.
세상을 바꿀 최종 형태가 휴머노이드일 수는 있다.
하지만 먼저 돈을 버는 형태는 반드시 가장 인간다운 로봇일 필요가 없다.
가장 먼저 돈을 버는 로봇은 ‘가장 멋진 로봇’이 아닐 수 있다
산업은 기술 시연보다 ROI를 먼저 본다.
공장 CEO가 묻는 질문은 단순하다.
이 로봇이 하루 몇 시간 일하는가.
고장 나면 몇 분 안에 복구되는가.
사람 없이 야간조를 돌릴 수 있는가.
작업자 한 명을 대체하는가, 아니면 감독인력이 더 필요한가.
배터리는 몇 번 교체해야 하는가.
부품비와 정비비를 빼면 3년 안에 투자비를 회수할 수 있는가.
이 질문에 답하기 쉬운 환경부터 로봇이 확산될 가능성이 높다.
공장.
창고.
항만.
광산.
물류센터.
반복적인 작업.
구조화된 공간.
인력난이 심한 곳.
위험작업.
야간작업.
이런 환경에서는 작업 종류가 제한적이고, 동선과 규칙을 통제할 수 있으며, 로봇이 만들어내는 경제적 가치를 계산하기 쉽다.
따라서 Physical AI의 초기 승부는 ‘사람처럼 모든 일을 하는 범용성’보다 ‘특정 환경에서 매우 안정적으로 돈을 버는 능력’일 가능성이 높다.
데모와 배치 사이에는 생각보다 긴 거리가 있다
로봇 영상에서 가장 쉽게 속는 부분이 있다.
한 번 성공한 행동과 산업적으로 반복 가능한 행동을 같은 것으로 보는 것이다.
로봇이 상자를 한 번 들어 올렸다고 해보자.
산업현장에서 필요한 것은 그것이 아니다.
하루 1,000번 들어야 한다.
매일 반복해야 한다.
박스 크기가 달라도 해야 한다.
바닥 상태가 조금 바뀌어도 해야 한다.
센서에 먼지가 묻어도 버텨야 한다.
사람이 옆을 지나가도 안전해야 한다.
한 달 뒤에도 같은 성능이 나와야 한다.
그리고 고장 났을 때 현장 기술자가 짧은 시간 안에 고칠 수 있어야 한다.
데모는 기술 가능성을 증명한다.
배치는 경제성을 증명한다.
이 둘은 전혀 다른 단계다.
그래서 Physical AI를 평가할 때 가장 중요한 단어 중 하나가 Deployability, 즉 ‘배치 가능성’이다.
배치 가능성은 무엇으로 측정해야 하나
로봇 산업이 커질수록 새로운 KPI가 중요해진다.
Uptime.
하루 24시간 중 실제 작업 가능한 비율이다.
MTBF.
Mean Time Between Failures. 고장과 고장 사이 평균시간이다.
MTTR.
Mean Time To Repair. 고장이 난 뒤 다시 가동하기까지 걸리는 시간이다.
Task success rate.
지정된 작업을 몇 퍼센트 정확하게 끝내는가.
Intervention rate.
사람이 얼마나 자주 개입해야 하는가.
Safety incident rate.
사람과 시설에 위험한 상황을 얼마나 자주 만드는가.
Cost per task.
작업 한 건당 전기, 감가상각, 유지보수, 감독인력까지 포함한 실제 비용이다.
이 숫자들은 유튜브 영상에서는 잘 보이지 않는다.
하지만 상업화 단계에서는 벤치마크보다 훨씬 중요할 수 있다.
현대차의 Atlas 전략이 흥미로운 이유
현대차그룹은 Physical AI에서 매우 독특한 위치에 있다.
Boston Dynamics를 보유하고 있다.
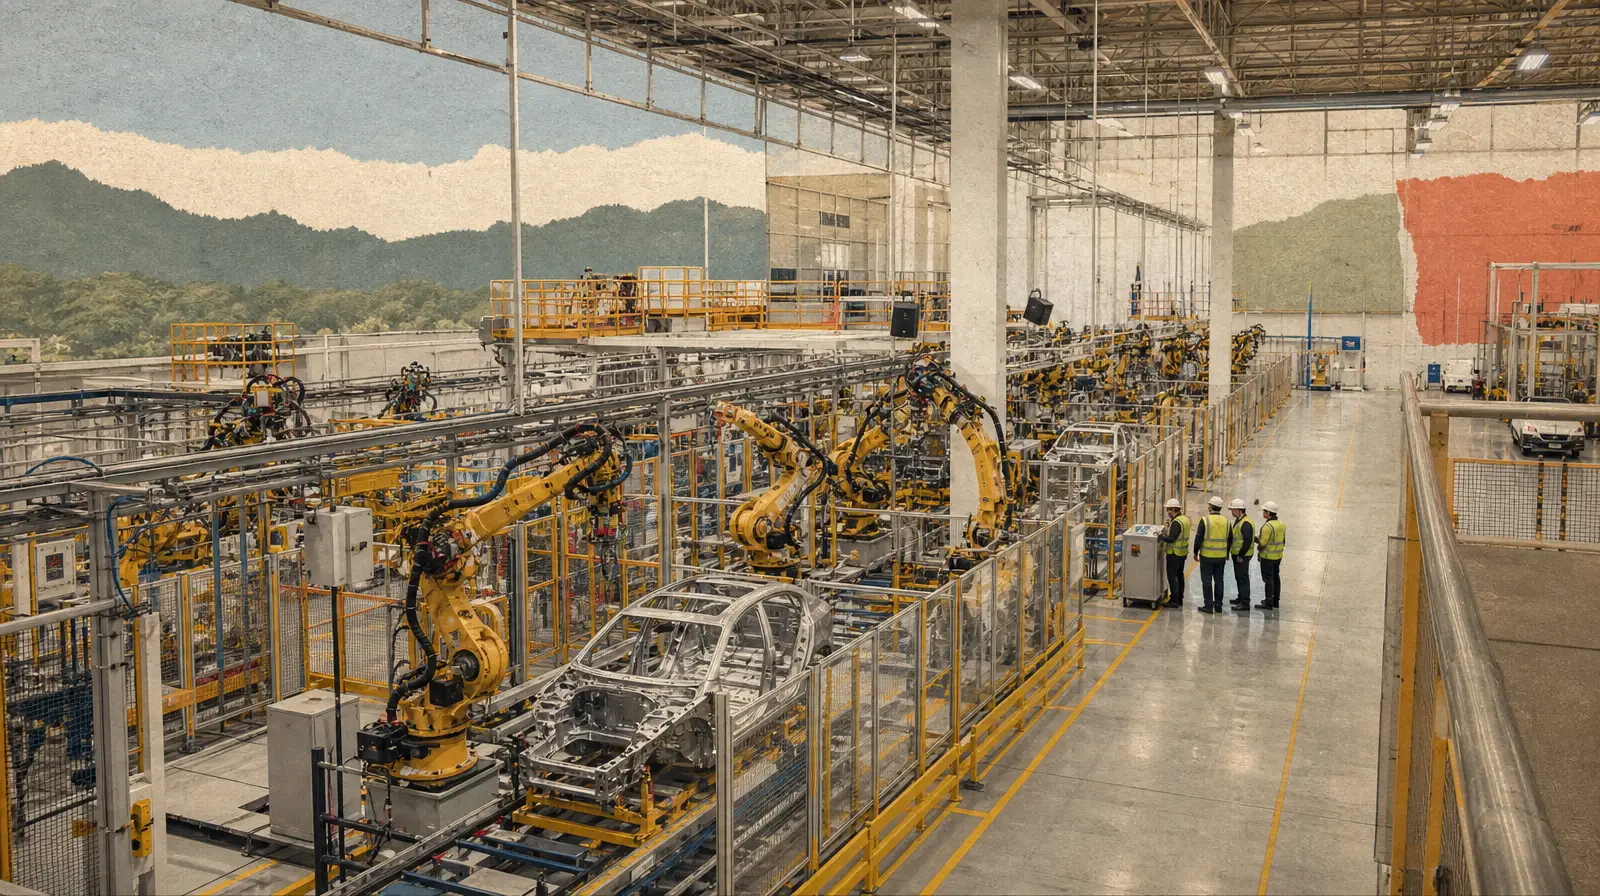
자동차 공장이 있다.
부품 공급망이 있다.
물류망이 있다.
글로벌 생산시설이 있다.
대규모 제조 데이터를 갖고 있다.
즉 로봇을 만드는 회사이면서 동시에 로봇의 첫 번째 대형 고객이 될 수 있다.
현대차는 2026년 CES에서 Atlas를 HMGMA를 포함한 제조현장에 단계적으로 투입하겠다고 밝혔다.
2028년에는 parts sequencing처럼 안전성과 품질 효과를 검증하기 쉬운 공정부터 시작한다.
2030년에는 component assembly로 확대한다.
그리고 이후 반복동작, 중량물, 더 복잡한 작업으로 범위를 넓힌다는 계획이다.
이 순서가 중요하다.
처음부터 ‘사람처럼 모든 일을 하는 Atlas’를 투입하지 않는다.
공정별로 검증한다.
안전성과 품질 효과를 확인한다.
그 다음 범위를 넓힌다.
이것이 산업 배치의 방식이다.
연 3만 대 생산능력보다 더 중요한 문장
현대차는 2028년까지 연간 3만 대 규모의 로봇 생산체계를 구축하겠다는 목표를 제시했다.
숫자만 보면 매우 공격적이다.
하지만 더 중요한 대목은 다른 곳에 있다.
현대차는 실제 배치 이후 OTA 소프트웨어 업데이트, 하드웨어 유지보수, 수리, MRO, 원격 모니터링과 제어까지 제공하겠다고 밝히고 있다.
이것이 Physical AI 사업의 본질에 더 가깝다.
로봇은 스마트폰처럼 팔고 끝나는 제품이 아니다.
고장 난다.
부품이 닳는다.
작업환경이 바뀐다.
소프트웨어를 업데이트해야 한다.
안전 규칙이 바뀐다.
새로운 작업을 학습해야 한다.
따라서 Physical AI 회사는 제조업체이면서 소프트웨어 회사이고, 서비스 회사이며, 장기적으로는 플릿 운영회사에 가까워질 가능성이 높다.
Physical AI의 데이터 플라이휠은 디지털 AI와 다르다
디지털 AI는 인터넷에 이미 존재하는 거대한 텍스트와 이미지 데이터를 활용할 수 있었다.
Physical AI는 데이터 확보가 훨씬 어렵다.
로봇이 실제 공장에서 물건을 집는 데이터.
사람 옆에서 안전하게 움직인 데이터.
실패해서 물체를 떨어뜨린 데이터.
균형을 잃었다가 회복한 데이터.
좁은 공간에서 작업한 데이터.
이런 데이터는 인터넷에 대규모로 존재하지 않는다.
직접 만들어야 한다.
그래서 Physical AI의 중요한 경쟁력은 현장 자체다.
현대차가 공장을 테스트베드로 사용하면 Atlas가 실제 작업을 수행한다.
실패 데이터가 쌓인다.
모델을 다시 학습한다.
시뮬레이션에서 검증한다.
다시 공장에 투입한다.
더 많은 데이터가 쌓인다.
이것이 Physical AI의 데이터 플라이휠이다.
이 관점에서 제조공장을 많이 가진 기업은 단순한 고객이 아니라 데이터 생산 플랫폼이 된다.
Google DeepMind와 Boston Dynamics의 결합이 의미하는 것
Boston Dynamics의 강점은 오랫동안 로봇의 ‘몸’이었다.
균형.
동작제어.
보행.
전신 움직임.
하드웨어 설계.
반면 최근 Physical AI 경쟁에서는 로봇의 범용 지능이 중요해지고 있다.
환경을 이해하고.
언어지시를 해석하고.
보지 못한 물체를 다루고.
새로운 작업에 적응하는 능력이다.
Boston Dynamics와 Google DeepMind는 2026년 Gemini Robotics 계열 모델과 Atlas를 결합하는 공동 연구를 시작했다.
Google DeepMind는 Gemini Robotics 2에서 whole-body control, fine dexterity, teamwork 등 더 복잡한 로봇 행동을 강조하고 있다.
이 결합의 의미는 분명하다.
좋은 로봇 하드웨어만으로도 부족하다.
좋은 멀티모달 모델만으로도 부족하다.
Physical AI에서는 몸, 센서, 모델, 제어, 데이터, 시뮬레이션이 하나의 시스템으로 움직여야 한다.
클라우드는 사라지지 않는다
Physical AI가 성장하면 ‘AI가 클라우드에서 엣지로 이동한다’는 말이 자주 나온다.
절반은 맞다.
자율주행차가 브레이크를 밟기 위해 데이터센터 응답을 기다릴 수는 없다.
로봇팔이 사람과 충돌하기 직전 클라우드에 판단을 요청해서도 안 된다.
밀리초 단위의 실시간 판단과 안전제어는 반드시 로컬에서 처리해야 한다.
하지만 그렇다고 클라우드가 필요 없어지는 것은 아니다.
대규모 모델 학습은 클라우드에서 한다.
수천 대 로봇의 데이터를 모은다.
디지털트윈을 돌린다.
새로운 정책을 시뮬레이션한다.
소프트웨어를 배포한다.
플릿 전체의 이상징후를 분석한다.
따라서 미래 Physical AI는 Cloud AI와 Edge AI 가운데 하나를 선택하는 구조가 아니다.
Cloud AI + Edge AI + On-device AI가 역할을 나누는 구조가 된다.
시뮬레이션이 Physical AI의 핵심 인프라가 되는 이유
현실에서 로봇을 학습시키는 데는 비용과 위험이 따른다.
로봇을 넘어뜨릴 수 있다.
장비를 망가뜨릴 수 있다.
사람과 충돌할 수 있다.
모든 드문 상황을 현실에서 반복하기도 어렵다.
그래서 시뮬레이션이 중요해진다.
NVIDIA는 Physical AI 개발을 데이터 수집, digital twin, synthetic data, 모델학습, policy evaluation, edge deployment까지 하나의 워크플로로 묶고 있다.
전 세계 대형 산업로봇 업체들도 디지털트윈과 가상 커미셔닝을 통해 실제 공장 투입 전에 로봇과 생산라인을 검증하려는 방향으로 움직이고 있다.
Physical AI에서 시뮬레이션은 단순한 개발 편의기능이 아니다.
실제 사고를 내지 않고 수백만 번 실패할 수 있게 해주는 안전 인프라다.
데이터가 부족한 Physical AI에서 합성데이터와 디지털트윈의 중요성이 커지는 이유다.
휴머노이드가 최종 승자가 될 가능성은 여전히 있다
그렇다고 휴머노이드의 장기 가능성을 낮게 볼 필요는 없다.
세상은 인간의 몸을 기준으로 만들어졌다.
문 손잡이의 높이.
계단.
자동차.
공구.
선반.
작업대.
공장.
창고.
모두 인간의 키와 팔, 손을 전제로 설계됐다.
그래서 환경을 로봇에 맞게 다시 설계하지 않고 기존 시설에 바로 투입하려면 인간 형태가 유리할 수 있다.
특히 손의 범용성과 두 발 이동능력이 충분히 좋아진다면 하나의 로봇 플랫폼이 여러 작업을 수행할 수 있다.
하지만 이 장점이 상업성을 자동으로 보장하지는 않는다.
휴머노이드는 복잡하다.
관절이 많다.
균형제어가 어렵다.
전력소모가 크다.
손은 특히 어렵다.
고장 가능한 부품도 많다.
따라서 최종 TAM이 가장 큰 로봇과 가장 먼저 높은 ROIC를 만들어내는 로봇은 다를 수 있다.
Physical AI 투자에서 가장 위험한 착시
가장 위험한 착시는 기술 가능성과 경제적 배치를 같은 것으로 보는 것이다.
로봇이 걷는다.
그 다음 단계는 공장에서 하루 종일 걷는다.
그 다음은 1,000대가 동시에 일한다.
그 다음은 사고율이 충분히 낮다.
그 다음은 유지보수 비용이 감당된다.
그 다음은 사람보다 작업당 비용이 낮다.
그 다음은 고객이 추가 주문한다.
여기까지 가야 사업이 된다.
그래서 Physical AI 기업을 볼 때 가장 강한 Signal은 시연 영상이 아니다.
재주문이다.
파일럿 고객이 두 번째, 세 번째 로봇을 주문하는가.
한 공장에서 검증된 뒤 다른 공장으로 확산되는가.
초기 작업 하나에서 다른 작업으로 범위가 늘어나는가.
유지보수 비용이 내려가는가.
사람의 개입률이 줄어드는가.
이 숫자가 쌓여야 Physical AI가 기술 테마에서 산업으로 넘어간다.
Physical AI의 진짜 승자는 로봇을 ‘파는 회사’가 아닐 수도 있다
장기적으로 Physical AI의 비즈니스 모델은 하드웨어 판매보다 넓어질 수 있다.
로봇을 판매한다.
소프트웨어 구독료를 받는다.
업무별 AI 모델을 판매한다.
원격 모니터링을 제공한다.
MRO를 제공한다.
플릿 데이터를 분석한다.
보험과 금융을 붙인다.
Robot-as-a-Service 형태로 월 사용료를 받을 수도 있다.
결국 고객은 로봇 자체보다 작업 결과를 구매하게 될 가능성이 높다.
공장 입장에서는 Atlas 한 대를 소유하는 것이 목적이 아니다.
사람이 하던 야간 부품 운반 업무를 더 싸고 안전하게 처리하는 것이 목적이다.
따라서 Physical AI에서도 디지털 AI와 같은 결론에 도달한다.
가장 중요한 단위는 로봇 판매대수가 아니라 cost to outcome이다.
한 시간의 인간 노동을 얼마의 로봇 비용으로 대체하는가.
그 차이가 충분히 커질 때 Physical AI의 대량배치는 시작될 가능성이 높다.
Physical AI에서 가장 과대평가되기 쉬운 것은 데모이고, 가장 과소평가되기 쉬운 것은 운영이다.
2026년 현재 기술 진전은 분명하다. Google DeepMind는 더 범용적인 로봇 모델을 발전시키고 있고, NVIDIA는 simulation-to-real 인프라를 넓히고 있으며, 현대차는 Atlas를 실제 제조공정에 단계적으로 투입할 계획이다.
하지만 산업의 변곡점은 ‘로봇이 사람처럼 움직였다’가 아니다. 파일럿이 재주문으로 이어지고, 한 공장의 성공이 다른 공장으로 복제되며, 작업당 비용이 인간 노동보다 안정적으로 낮아지는 순간이다.
이 판단이 틀릴 수 있는 조건은 로봇 foundation model의 발전이 예상보다 훨씬 빨라져 범용 작업 습득과 sim-to-real 전환 비용이 급격히 낮아지는 경우다. 그런 경우 상업화 속도는 현재 예상보다 훨씬 빨라질 수 있다.
- 아니다. 휴머노이드는 Physical AI의 한 형태다. 자율주행차, 산업로봇, 드론, 의료기기, 스마트 카메라처럼 현실을 인식하고 행동하는 시스템 전체가 Physical AI에 포함된다.
- 환경을 통제하기 쉽고 반복작업이 많으며 안전·인력난 문제와 ROI를 수치화하기 쉽기 때문이다. 일반 가정은 환경 변수가 훨씬 많아 상용화 난도가 높다.
- 아니다. 회사가 밝힌 것은 2028년까지 연간 3만 대 수준을 제조할 수 있는 생산체계 구축 목표다. 실제 판매·배치는 공정별 검증과 시장수요에 달려 있다.
- 로봇의 즉각적인 제어는 엣지에서 해야 하지만 대규모 학습, 디지털트윈, 플릿 데이터 통합, 시뮬레이션, 소프트웨어 업데이트는 클라우드가 효율적이다.
- 데모 숫자보다 재주문, intervention rate, uptime, MTBF, MRO 비용, 작업당 비용을 봐야 한다. 이 지표가 좋아져야 기술이 반복 가능한 사업으로 바뀐다.
체크 포인트
출처
- Hyundai Motor Group CES 2026 AI Robotics Strategy
- Hyundai Motor Group Physical AI Vision, 2026
- Boston Dynamics & Google DeepMind AI Partnership
- Google DeepMind Gemini Robotics 2
- NVIDIA Physical AI / Robotics workflow
- NVIDIA, Global Robotics Leaders Take Physical AI to the Real World
인사이트 타임스 편집부
AI 사용 고지
이 기사는 사람 편집자가 기획하고, 사람과 AI가 같이 초안을 쓰고 수정하고, 최종 사람 편집자가 사실과 표현을 확인해 발행했습니다. 수치와 인용은 본문에 적힌 자료에서 가져왔습니다.